Первый регулятор скорости
P- и PI-управление, ограничение напряжения и защита интегратора от накопления.
Перед началом: передаточная функция двигателя, полюса и интегральное действие.
После занятия вы сможете: выводить характеристический полином замкнутой системы, проверять устойчивость PI-контура и оценивать ограничения настройки.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
- Зачем нужна внешняя обратная связь
- Пропорциональный регулятор
- Интегральное действие
- Проверка достижимости задания
- Насыщение и накопление интегратора
- Как оценить качество
- Итоговая работа
- Замкнутый контур и два канала воздействия
- Устойчивость PI-регулятора: критерий для кубического полинома
- Начальная настройка по упрощённой модели
- Насыщение, защита интегратора и протокол проверки
- Задачи для самостоятельного решения
- Куда двигаться дальше
Зачем нужна внешняя обратная связь
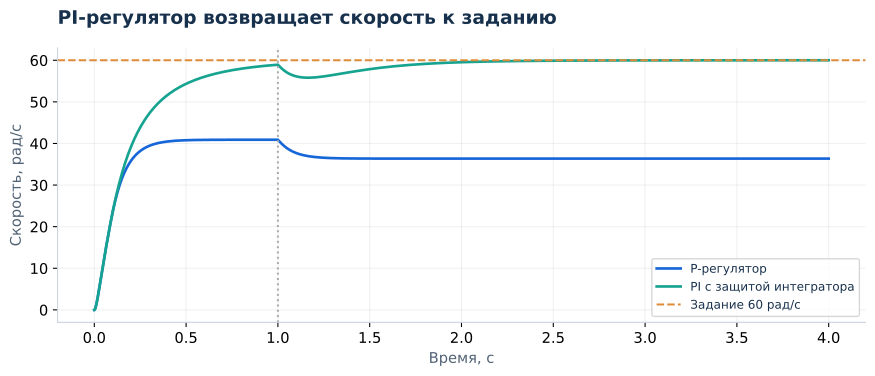
Естественная связь через противо-ЭДС уменьшает влияние нагрузки, но не возвращает скорость к заданию. Регулятор сравнивает желаемую скорость r с измеренной ω и меняет напряжение. В этом уроке зададим r = 60 рад/с, ограничим напряжение диапазоном ±12 В и приложим нагрузку 0,1 Н·м в момент 1 с.
Пока датчик и преобразователь считаются идеальными, задержки и шум отсутствуют. Это модель для знакомства с принципом управления. Для реального привода нужны дополнительные ограничения, прежде всего по току, а также учёт дискретности измерения и исполнительного устройства.
Пропорциональный регулятор
Чем больше ошибка, тем больше команда напряжения. Но для поддержания ненулевой скорости двигателю нужно ненулевое напряжение, значит, у чистого P-регулятора обычно остаётся статическая ошибка. Увеличение Kp уменьшает её, однако усиливает резкость перехода и не отменяет ограничения исполнительного устройства.
При Kp = 0,3 В·с/рад, r = 60 и отсутствии нагрузки установившаяся скорость без насыщения равна kt Kp r/(Rb + ktke + kt Kp), то есть около 40,91 рад/с. После приложения нагрузки она снижается ещё сильнее.
Интегральное действие
Добавим состояние z, которое накапливает ошибку. Пока ошибка сохраняется, интегральная часть продолжает изменять команду. В устойчивом ненасыщенном равновесии z′ = ε = 0, поэтому скорость совпадает с постоянным заданием.
uraw = Kpε + Kiz
u = clip(uraw, −12, 12)
В примере Kp = 0,3, Ki = 1,0. Единица Kp — В/(рад/с), а Ki — В/рад. Эти значения выбраны для данной учебной модели и не являются универсальной настройкой. После увеличения нагрузки интегратор повышает напряжение до нового значения, необходимого для сохранения скорости.
Проверка достижимости задания
Для ω = 60 рад/с и ML = 0,1 Н·м требуемый ток равен (bω + ML)/kt = 2,2 А. Требуемое напряжение R i + keω равно 10,4 В и укладывается в ограничение 12 В. Поэтому устранение статической ошибки возможно.
Для задания 100 рад/с при той же нагрузке нужно 16 В. Регулятор с пределом 12 В не сможет обеспечить такую скорость ни при каких коэффициентах. Прежде чем настраивать регулятор, проверяйте физическую достижимость режима.
Насыщение и накопление интегратора
Если выход уже достиг предела, интегратор может продолжать накапливать ошибку. После изменения ситуации накопленное значение долго удерживает команду у ограничения и ухудшает переход. Это называют integral windup.
В примере используется условное интегрирование: z перестаёт расти, если выход находится на верхнем пределе и ошибка толкает его ещё выше; аналогично для нижнего предела. Когда ошибка помогает выйти из насыщения, интегрирование продолжается.
error = target - speed
raw = kp*error + ki*z
voltage = np.clip(raw, -12, 12)
outward = ((raw >= 12 and error > 0)
           or (raw <= -12 and error < 0))
dz = 0.0 if outward else error
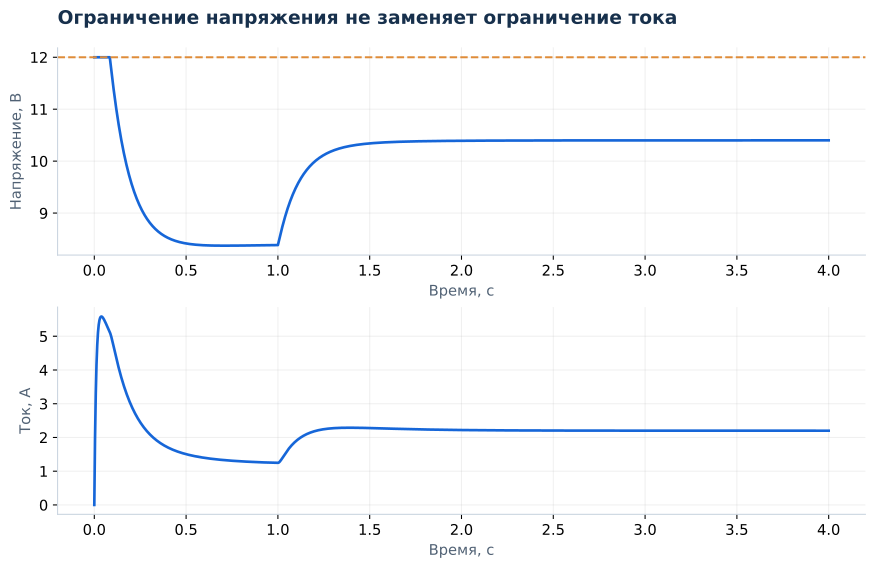
Такой алгоритм не ограничивает ток непосредственно. Даже при напряжении в допустимом диапазоне ток может быть слишком большим для конкретного двигателя. В промышленных приводах часто используют внутренний контур тока и внешний контур скорости; это естественная тема для продолжения курса.
Как оценить качество
Проверьте время выхода на задание, максимум скорости, провал после приложения нагрузки и время восстановления. Отдельно посмотрите ток и длительность насыщения. Регулятор с красивым графиком скорости может требовать неприемлемого тока. Сравнивать настройки следует на одинаковых заданиях, возмущениях и ограничениях.
Итоговая работа
Сравните Kp = 0,15; 0,3; 0,6 при неизменном Ki = 1. Затем для Kp = 0,3 исследуйте Ki = 0,5; 1; 2. Составьте таблицу показателей, проверьте достижимость задания и объясните различия. После этого задайте недостижимые 100 рад/с и сравните интегратор с защитой и без неё при последующем снижении задания до 40 рад/с.
Самопроверка: гарантирует ли интегратор отсутствие ошибки?
Только при подходящих условиях: устойчивом режиме, достижимом задании и отсутствии постоянного насыщения. Интегральное действие не увеличивает доступное напряжение и не исправляет ошибочную модель объекта.
Замкнутый контур и два канала воздействия
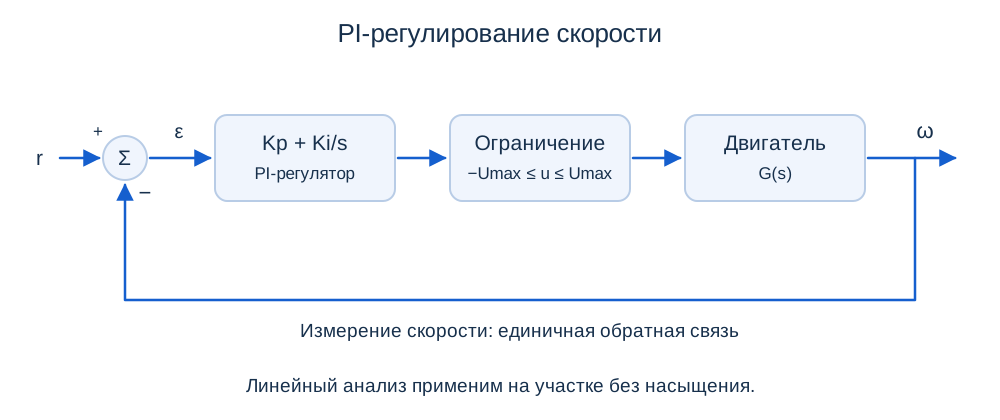
В линейном режиме без насыщения регулятор C(s) = Kp + Ki/s, объект G(s) = kt/D(s). При единичной отрицательной обратной связи передаточные функции по заданию r и возмущению ML различаются:
Ω/ML = −[(Ls + R)/D(s)]/(1 + CG)
Здесь Rзад(s) обозначает образ задания скорости, а R без индекса остаётся сопротивлением якоря. Интегратор повышает усиление на низких частотах и устраняет ошибку от постоянных воздействий только в устойчивом ненасыщенном режиме. Во время насыщения линейные передаточные функции уже не описывают весь процесс.
Устойчивость PI-регулятора: критерий для кубического полинома
Характеристическое уравнение 1 + C(s)G(s) = 0 после умножения на sD(s) принимает вид:
a₃ = LJ, a₂ = Lb + RJ
a₁ = Rb + ktke + ktKp, a₀ = ktKi
При a₃ > 0 кубический полином гурвицев тогда и только тогда, когда все коэффициенты положительны и a₂a₁ > a₃a₀. Это позволяет проверить настройку до моделирования. Для положительных Kp, Ki остаётся ограничение:
Для базовых параметров и Kp = 0,3 получаем Ki < 44,44 В/рад. Выбранное Ki = 1 удовлетворяет условию, но это не гарантирует желаемого перерегулирования или допустимого тока. Граница устойчивости — не рекомендуемая настройка; у самой границы затухание мало.
Начальная настройка по упрощённой модели
Пусть электрическая динамика достаточно быстра, а объект приближён звеном Gr(s) = K/(τs + 1). Для базового двигателя K = kt/(Rb + ktke) = 7,143 (рад/с)/В и τ = 0,2857 с. Замкнутый характеристический полином равен τs² + (1 + KKp)s + KKi.
Ki = τωn²/K
Выбрав ζ = 0,8 и ωn = 5 рад/с, получаем Kp = 0,18 В·с/рад и Ki = 1 В/рад. Это стартовая настройка для дальнейшей проверки полной модели. Числитель замкнутой передаточной функции содержит нуль PI-регулятора, поэтому стандартная формула перерегулирования звена без нулей здесь не является точным прогнозом.
Насыщение, защита интегратора и протокол проверки
В дополнение к условному интегрированию можно использовать обратный расчёт. Пусть v — интегральная составляющая напряжения. Тогда:
v′ = Kiε + (u − uraw)/Tt, Tt > 0
Разность между ограниченной и желаемой командами возвращает интегратор к реализуемому уровню. Tt имеет размерность времени. Слишком малая Tt добавляет быстрый масштаб и повышает требования к шагу интегрирования. Сравнивайте этот вариант с уже приведённым условным интегрированием при одинаковых ограничениях.
Протокол проверки: малый скачок задания без насыщения; большой скачок; приложение и снятие нагрузки; недостижимое задание с последующим снижением; изменение R и J на ±20%. В каждом опыте фиксируйте ошибку, время установления в явно заданной полосе, экстремум тока и длительность насыщения. Ограничение напряжения не заменяет внутренний контур ограничения тока.
Задачи для самостоятельного решения
1. Для Kp = 0,18 найдите верхнюю границу Ki по полной модели. Устойчива ли линейная система при Ki = 40?
Ответ
a₁ = 0,014 + 0,018 = 0,032; Ki,кр = 32,32 В/рад. При Ki = 40 условие нарушено: линейная замкнутая система неустойчива.
2. При задании 60 рад/с, нагрузке 0,1 Н·м и Ki = 1 найдите установившееся состояние z для исходной формы u = Kpε + Kiz.
Ответ
При ε = 0 требуемое напряжение 10,4 В, поэтому z = 10,4 рад. Для формы с v интегральное состояние равно 10,4 В. Это разные переменные; их единицы нельзя смешивать.
Итоговая защита: представьте уравнения, проверку устойчивости, таблицу показателей и объяснение выбранных коэффициентов. Покажите один режим, в котором упрощённая модель или линейный анализ недостаточны.
Куда двигаться дальше
Теперь вы умеете формулировать уравнения, выбирать начальные условия, проверять расчёт и объяснять переход по физическим причинам. Уроки 11–15 посвящены идентификации параметров, ШИМ-преобразователю, каскадному управлению, двухмассовой механике и дискретному регулятору. Основа остаётся прежней: законы сохранения, переменные состояния и проверяемый численный эксперимент.
Прогресс хранится только в этом браузере.