Двухмассовый привод и упругие колебания
Упругий вал, собственная частота, демпфирование, резонанс и антирезонанс электропривода.
Перед началом: механика вращения, приведение инерции и анализ полюсов.
После занятия вы сможете: составлять двухмассовую модель, отделять общее движение от колебаний и проверять баланс энергии.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
1. От жёсткого вала к упругой связи
В одномассовой модели части механизма имеют одну приведённую скорость. Если вал или муфта заметно деформируются, энергия запасается и в упругом элементе. Рассмотрим две инерции J₁ и J₂, приведённые к одной стороне идеальной передачи. Между ними — крутильная жёсткость ks и вязкий демпфер cs.
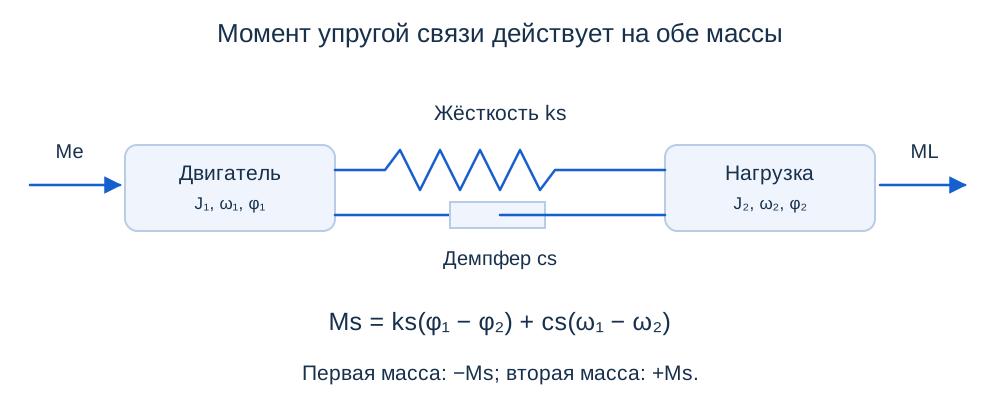
Пусть θ = φ₁ − φ₂, Ms = ksθ + cs(ω₁ − ω₂). Положительный Ms тормозит первую массу и ускоряет вторую. Демпфер в связи реагирует на разность скоростей, а не на скорость относительно неподвижной опоры.
J₂ω₂′ = Ms − ML − b₂ω₂
θ′ = ω₁ − ω₂
Полная модель добавляет i′ = (u − Ri − keω₁)/L и Me = kti. Противо-ЭДС зависит именно от скорости двигателя. Состояний четыре: ток, две скорости и угол закручивания.
2. Общее движение и относительное колебание
Для анализа положим b₁ = b₂ = 0. Введём среднюю скорость по угловому моменту Ω = (J₁ω₁ + J₂ω₂)/(J₁ + J₂) и инерцию относительного движения Jr = J₁J₂/(J₁ + J₂). Сложение уравнений исключает внутренний момент:
Jrθ″ + csθ′ + ksθ = [J₂/(J₁+J₂)]Me + [J₁/(J₁+J₂)]ML
Знак нагрузки во втором уравнении положительный: торможение второй массы увеличивает отставание нагрузки и закручивание. При нулевых внешних моментах общее вращение сохраняется, а относительное движение затухает при cs > 0. Затухание относительных колебаний не означает остановку всего механизма.
3. Частота и демпфирование: расчётный пример
ζr = cs/(2√(ksJr))
cкр = 2√(ksJr)
Возьмём J₁ = 0,002 кг·м², J₂ = 0,008 кг·м², ks = 2 Н·м/рад и cs = 0,008 Н·м·с/рад. Получим Jr = 0,0016 кг·м², ωr = 35,355 рад/с, fr = 5,627 Гц, ζr = 0,07071: слабое демпфирование.
Полюса относительного движения −2,5 ± j35,267 с⁻¹. Огибающая убывает как e−2,5t; уменьшение в 50 раз требует около 1,565 с. Это оценка затухания огибающей, а не универсальное время установления любой скорости.
Критический cкр = 0,11314 Н·м·с/рад больше исходного. Увеличение демпфирования уменьшает колебательность, но при очень большом демпфировании возникает медленный апериодический режим. Все параметры в этих формулах должны относиться к одной стороне передачи.
4. Резонанс, антирезонанс и место датчика
Без демпфирования, внешнего трения и нагрузки передаточные функции от момента двигателя к скоростям равны:
Ω₂/Me = ks/{s[J₁J₂s² + ks(J₁+J₂)]}
В канале скорости двигателя есть нуль при ωa = √(ks/J₂), а общий колебательный полюс расположен при ωr. В примере ωa = 15,811 рад/с, или 2,516 Гц. Провал амплитуды у датчика двигателя не означает неподвижности нагрузки. При демпфировании идеальный нуль и бесконечный резонанс сглаживаются.
Интегратор отражает свободное общее вращение: при постоянном ненулевом результирующем моменте скорость не устанавливается. Искать конечную скорость модели без сопротивления при Me ≠ ML неверно. При настройке регулятора учитывают и резонанс, и место измерения.
5. Энергия и проверка численного расчёта
W′ = Meω₁ − MLω₂ − b₁ω₁² − b₂ω₂² − cs(ω₁−ω₂)²
Упругость не создаёт энергию, демпфер только рассеивает её. Без внешних воздействий запас не возрастает. Рост амплитуды требует проверки знаков момента связи и устойчивости численного метода. При cs = 0 и отсутствии внешнего трения точная энергия сохраняется; её убывание может быть численным, а не физическим.
Скачиваемый расчёт интегрирует свободное движение из ω₁ = ω₂ = 0, θ₀ = 0,05 рад в течение 2 с. Начальная энергия 0,0025 Дж. Контролируются убывание энергии и сохранение суммарного углового момента J₁ω₁ + J₂ω₂. Поскольку внешних моментов нет, он должен оставаться нулевым даже при внутреннем демпфировании.
Скачать расчёты к урокам 11–15 на Python. Запуск: python advanced-experiments.py. Нужны NumPy и SciPy; результаты выводятся в консоль.
Задачи для самостоятельного решения
1. Как изменятся ωr и ζr при увеличении ks в четыре раза и прежних инерциях и cs?
Показать решение
ωr удвоится до 70,711 рад/с, ζr уменьшится вдвое до 0,03536. Скорость затухания огибающей ζrωr = cs/(2Jr) останется 2,5 с⁻¹.
2. При постоянной общей скорости, b₁ = b₂ = 0 и ML = Me = 0,1 Н·м найдите закручивание и упругую энергию.
Показать решение
При ω₁ = ω₂ демпфер не создаёт момента. θ = ML/ks = 0,05 рад; энергия ksθ²/2 = 0,0025 Дж.
Лабораторная работа и защита
Исследуйте свободное движение с θ₀ = 0,05 рад, нулевыми скоростями и без внешних моментов. Сравните cs = 0; 0,008; 0,11314. Покажите обе скорости, θ и энергию. Затем добавьте электрическую часть и сравните пуск с одномассовой моделью J = J₁ + J₂.
Объясните, какое движение теряется при объединении масс, почему увеличение жёсткости повышает требования к частоте дискретизации и почему настройка по одной скорости может скрыть колебания нагрузки. Отдельно продемонстрируйте, что ошибка баланса энергии уменьшается при уточнении расчёта.
Что запомнить
Упругость добавляет состояние и колебательный режим. Скорости двигателя и нагрузки различаются на быстрых переходах. Положение датчика влияет на наблюдаемый отклик, а физическое демпфирование отличается от численного.
Прогресс хранится только в этом браузере.