Каскадное управление: контуры тока и скорости
Настройка внутреннего PI-контура тока, внешний контур скорости, разделение быстродействия и ограничения.
Перед началом: PI-регулятор из урока 10, преобразователь и передаточные функции.
После занятия вы сможете: настраивать каскад из двух контуров, учитывать противо-ЭДС и проверять достижимость режима по току и напряжению.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
1. Зачем нужен внутренний контур
Регулятор урока 10 задавал напряжение непосредственно. Даже при |u| ≤ Umax пусковой ток мог быть большим. В каскадной структуре внешний контур скорости формирует требуемый ток i*, а внутренний выбирает напряжение, чтобы этот ток получить. Ограничение задания тока становится частью управления моментом.
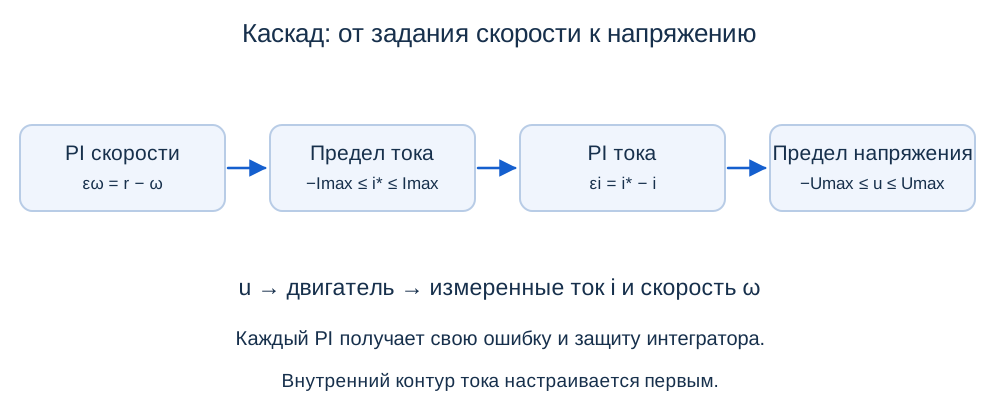
Положительный ток соответствует положительному моменту kti*. Коэффициенты внешнего регулятора теперь измеряются в А/(рад/с) и А/рад, а не в вольтах. Переносить настройки урока 10 без пересчёта нельзя. Измерения тока и скорости также имеют разные масштабы и требования к быстродействию.
2. Вывод настройки PI тока
На быстром электрическом интервале скорость приближённо постоянна, а противо-ЭДС является возмущением. Объект Gi(s) = 1/(Ls + R), регулятор Ci(s) = Kpi + Kii/s. Выбирая нуль регулятора равным электрическому полюсу:
Kpi = L/τi, Kii = R/τi
CiGi = 1/(τis), I/I* = 1/(τis + 1)
Здесь τi — желаемая постоянная времени замкнутого контура. При L = 0,02 Гн, R = 2 Ом, τi = 0,005 с получаем Kpi = 4 В/А и Kii = 400 В/(А·с). Идеальное время установления 2% — 0,01956 с.
Сокращение полюса и нуля точно только при точных параметрах, отсутствии задержки и насыщения. Оно не означает исчезновения энергии индуктивности. При изменении R из-за нагрева проверьте переход и устойчивость заново. Быстрая настройка не должна выходить за возможности датчика и преобразователя.
3. Компенсация ЭДС и запас напряжения
Команда uraw = Kpi(i* − i) + vi + k̂eω включает предварительную компенсацию ЭДС. При точных k̂e и измерении скорости основная часть возмущения устраняется до реакции интегратора. Ошибка оценки остаётся возмущением.
di/dt = (u − Ri − keω)/L
При ω = 60 рад/с и i = 3 А статическое напряжение равно 12 В. Если предел шины также 12 В, запаса для положительного di/dt нет. Увеличение коэффициентов не поможет. При шине 24 В запас в этой точке составляет 12 В: предельный положительный наклон равен 600 А/с.
4. Настройка внешнего контура
Если внутренний контур существенно быстрее, для первой настройки примем i ≈ i*. Объект Gω(s) = kt/(Js + b). С PI-регулятором характеристический полином равен Js² + (b + ktKpω)s + ktKiω. Сопоставим желаемому второму порядку:
Kiω = Jωn²/kt
При ζ = 0,8, ωn = 10 рад/с и базовых параметрах Kpω = 0,3 А·с/рад, Kiω = 2 А/рад. Внутренняя частота 1/τi = 200 рад/с существенно выше внешней. Это обоснование начального приближения, а не универсальная гарантия для любых задержек.
С конечной τi характеристический полином становится кубическим:
Кроме положительности коэффициентов требуется (J + bτi)(b + ktKpω) > JτiktKiω. Внешний контур нельзя бесконечно ускорять при неизменном внутреннем. В скачиваемом расчёте коэффициенты вычисляются непосредственно, полюса находятся через numpy.roots.
Скачать расчёты к урокам 11–15 на Python. Запуск: python advanced-experiments.py. Нужны NumPy и SciPy; результаты выводятся в консоль.
5. Два ограничения и два интегратора
Внешняя команда ограничивается: i* = clip(iraw, −Imax, Imax). Внутренняя ограничивается напряжением. Каждый интегратор получает защиту от накопления при собственном насыщении:
vi′ = Kii(i* − i) + (u − uraw)/Tti
Если внутренний контур длительно не реализует i* из-за недостатка напряжения, одной защиты внешнего по его собственному ограничителю может быть мало. Применяют дополнительное отслеживание реализуемого задания или замораживание интегрирования по состоянию внутреннего контура. Сначала исследуйте этот эффект в модели.
Ограничение i* не гарантирует |i| ≤ Imax в каждое мгновение: возможны перерегулирование, задержки и начальный ток вне диапазона. Проверяют фактический пик. Для интеграторов vω и vi единицы — соответственно амперы и вольты.
Дополнительное чтение: Imperix: реализации PI-регулятора, задержки и защита интегратора.
Задачи для самостоятельного решения
1. При τi = 0,01 с найдите настройки PI тока и идеальное время установления 2%.
Показать решение
Kpi = 2 В/А, Kii = 200 В/(А·с). Время −τiln(0,02) ≈ 0,03912 с.
2. Достижимы ли 80 рад/с при ML = 0,2 Н·м, Imax = 3 А и Umax = 24 В?
Показать решение
Нужен ток (0,002·80 + 0,2)/0,1 = 3,6 А, больше предела. Требуемые 15,2 В доступны, но ограничения тока достаточно, чтобы сделать режим недостижимым. При 3 А равновесная скорость равна 50 рад/с.
Лабораторная работа и защита
Составьте полную модель [i, ω, vi, vω]. Задайте шину ±24 В, предел задания тока ±3 А, настройки выше, Tti = 0,005 с, Ttω = 0,05 с. Из нулевого состояния подайте задание 60 рад/с и нагрузку 0,1 Н·м в момент 1 с. Покажите i*, i, u, ω и оба интегратора.
Сравните с τi = 0,05 с, перенастроив внутренний PI. Затем увеличьте R на 20%, сохранив настройки. Разделите влияние медленного внутреннего контура, ошибки параметров и насыщения. Объясните, почему внешнему PI недостаточно знать только предел тока.
Что запомнить
Внешний регулятор задаёт ток, внутренний — напряжение. Настройку начинают с внутреннего контура. Разделение быстродействия и ограничения проверяют на полной модели с насыщением обоих регуляторов.
Прогресс хранится только в этом браузере.